Activities
国際学会、共同研究、研究滞在、実ロボット実験など、研究活動の記録をまとめています。
Sep 30, 2026
ICRA 2026論文がIEEE Xploreで公開されました(CERNet)
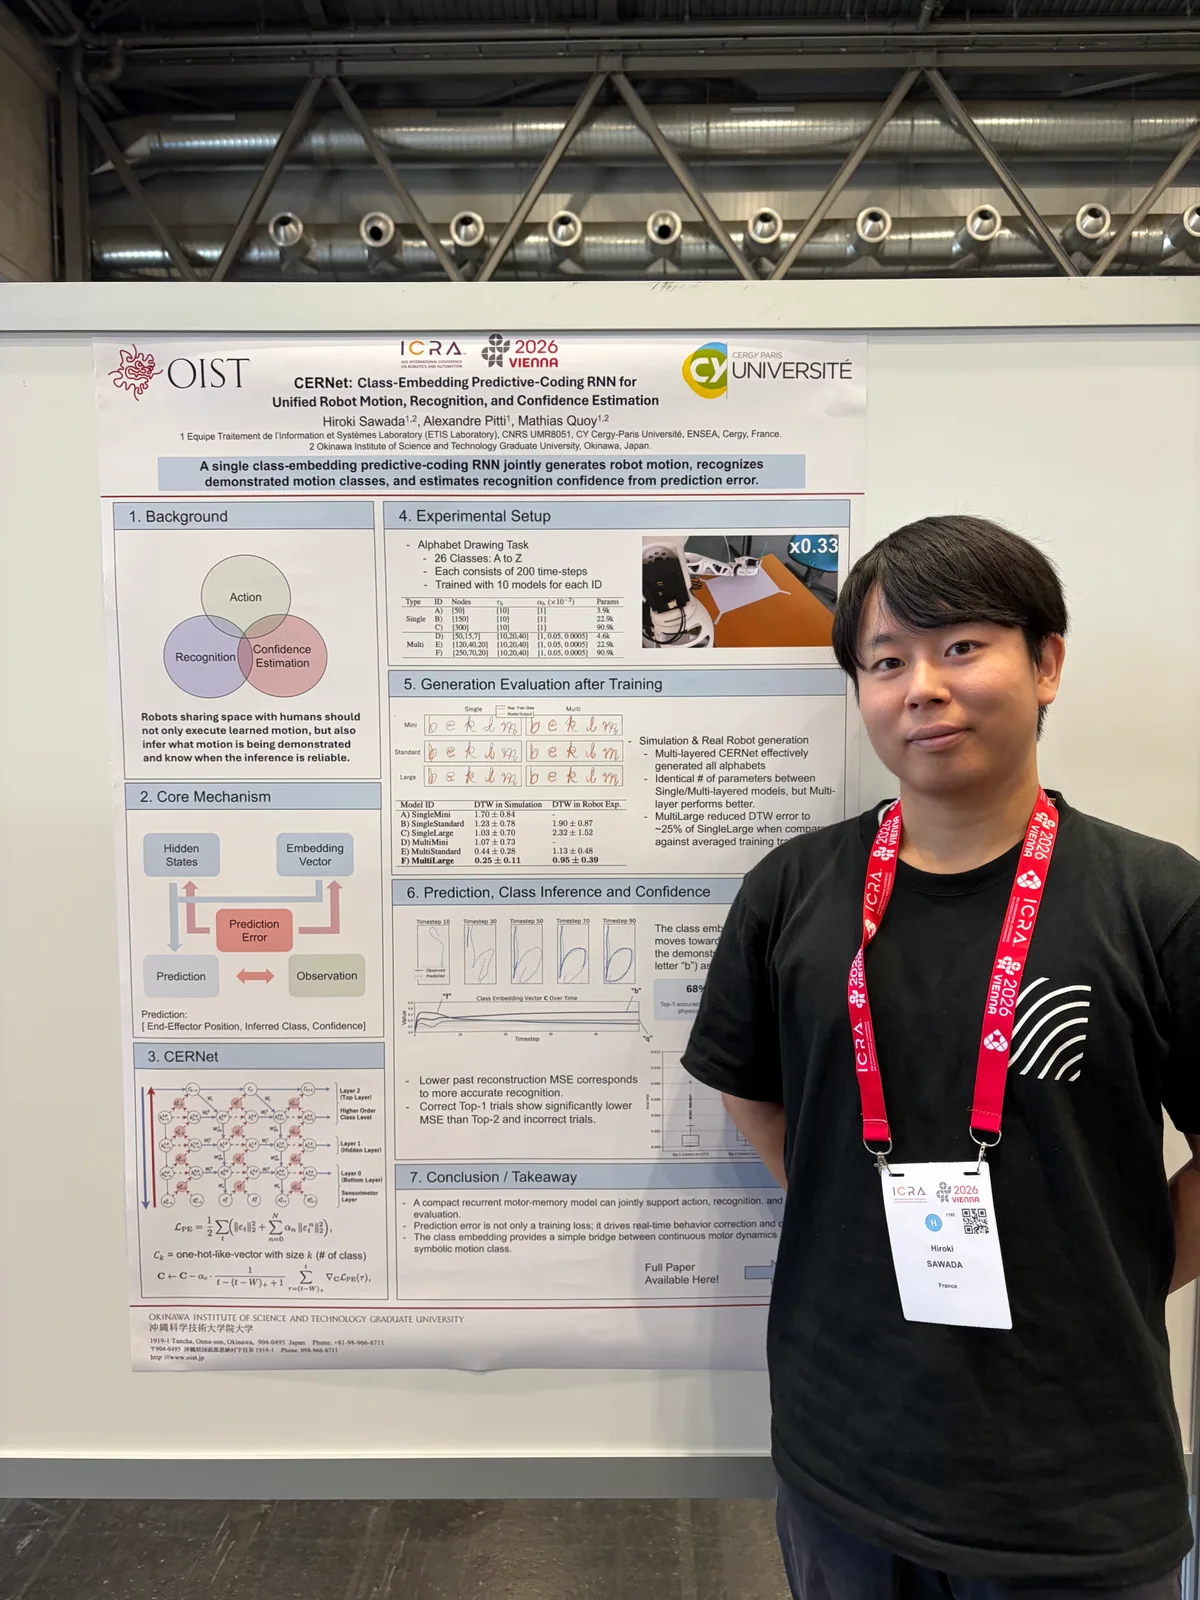
ICRA 2026で発表したCERNet: Class-Embedding Predictive-Coding RNN for Unified Robot Motion, Recognition, and Confidence Estimationが、ICRA 2026のProceedingsとしてIEEE Xploreで正式に公開されました。これに合わせて研究業績のページを更新しました。
Sep 14, 2026
arXiv公開:単軸の頑健性評価から複合条件の頑健性は予測できるのか(LIBERO-CTRL)
Vision-Language-Actionの頑健性は通常、摂動を一つずつ加えて評価されます。しかし実世界では複数のズレが同時に起こります。本研究では、同一の初期状態を単軸条件と同時条件でペアにする6軸ベンチマークLIBERO-CTRLを提案し、集計された成功率では見えない2つの逆向きの変化(emergent failuresとcompensated successes)を可視化しました。両者が相殺するため、集計値が単軸評価と整合して見える場合でも、最大29.0%の初期状態で結果が入れ替わります。
Aug 28, 2026
IEEE RO-MAN 2026 DIP-HRI Workshop @北九州
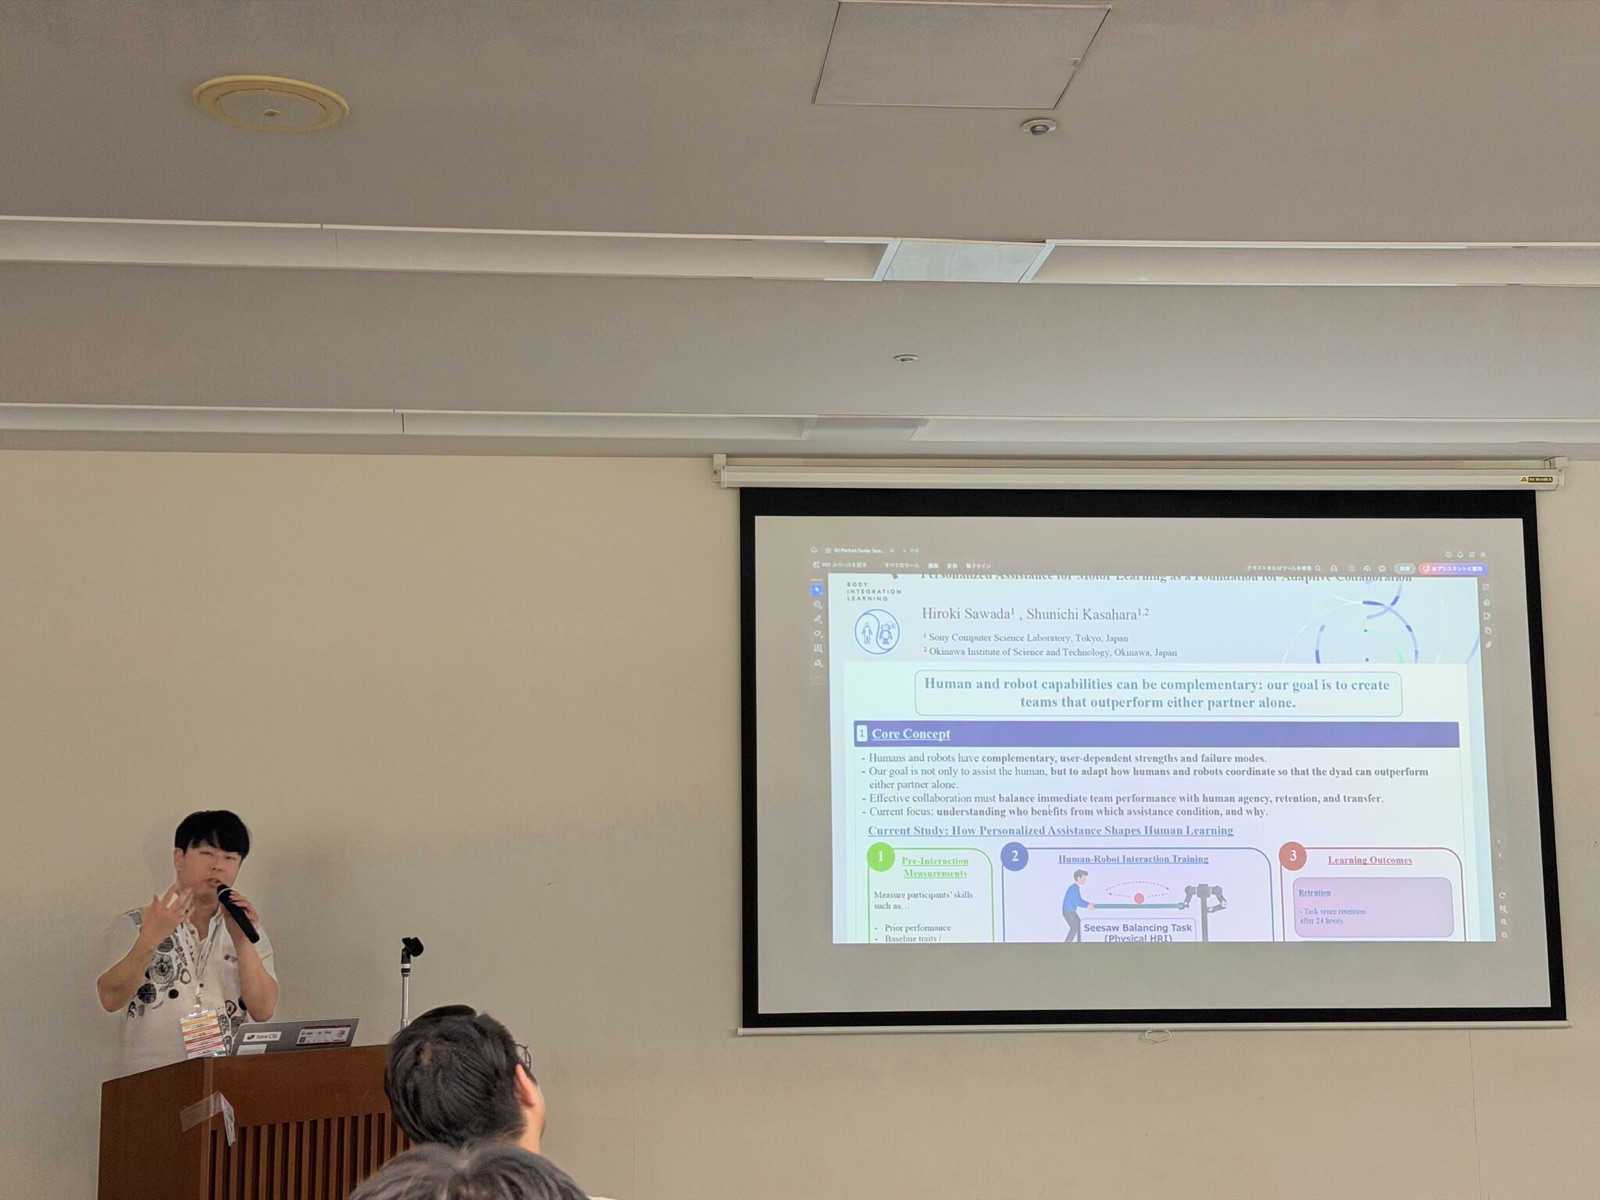
IEEE RO-MAN 2026のDIP-HRI Workshopにて、初期段階の研究「Toward Personalized Assistance for Motor Learning in Physical Human–Robot Interaction」を発表しました。物理的な人-ロボット相互作用において、ロボットが一人ひとりに合わせた支援を行うことで人間の運動学習をどう支えられるかを探る、計画段階のプロジェクトです。
Aug 27, 2026
arXiv公開:小型ロボット制御器は「観測→行動」の写像として作るべきなのか(PredVLA)
小さなロボット方策を作るには、大きなVLAを圧縮するのが本当に正しいのか。PredVLAはこの問いを、observation-to-actionマッピングの小型化ではなく、センサ運動世界の予測と予測誤差による潜在状態推論という別の計算原理から検証した論文です。ロボットデータの事前学習なし・約0.68Mパラメータで、LIBERO短horizon 3スイート平均86.94%を達成し、同一のパラメータ予算・同一のfrozen front endを与えたBC-Transformer(19.73%)やBC-LSTM(10.26%)を大きく上回りました。
Aug 24, 2026
arXiv公開:自由エネルギーで可塑性を制御するオンライン運動学習(FEGP)
実時間の物理的な人-ロボット相互作用の中で、事前学習もリプレイもタスク境界の教示もなしに複数の運動パターンを獲得・保持するための手法、Free-Energy-Gated Plasticity(FEGP)に関する論文をarXivで公開しました。PV-RNNをシナプス重みの逐次適応まで拡張し、変分自由エネルギーに応じて実効学習率をゲートすることで、新しい動作の獲得と既獲得動作の保持を両立させます。
Jun 8, 2026
ICRA2026 @ウィーン
ウィーンで開催されたIEEE International Conference on Robotics and Automation(ICRA)2026に参加し、CERNet: Class-Embedding Predictive-Coding RNN for Unified Robot Motion, Recognition, and Confidence Estimation についてポスター発表を行いました。本研究では、クラスEmbeddingと予測符号化RNNを組み合わせることで、ロボット運動の生成・認識・自信推定を単一モデルで統一的に扱うCERNetを提案しました。論文はProceedingsとして今後公開される予定です。

Jul 18, 2025
CY Cergy-Paris Universitéでの研究
フランス政府奨学金を頂いたので、CYセルジーパリ大学でAlexandre Pitti教授、Mathias Quoy教授の指導の基、共同研究をしてきました。

Oct 14, 2024
IROS2024 @アブダビへの参加
アブダビで開催されたIROS(IEEE International Conference on Intelligent Robots and Systems)にLate Breaking Posterで参加しました。PV-RNN(予測符号化付き変分RNN)の拡張として、増分学習で学習動作を徐々に増やしていった時、内部状態における動作の内包がどのように変化していくかを主成分分析で捉えて分析しました。Preliminaryな結果なのでLBPで出しましたが、今後これをもっと面白い方向に拡張していく予定です。